Как я уже писал коптер формулы Y6 обладает как сильными так и слабыми сторонами. Работата над проектом доставляет массу удовольствия. Я учел ошибки прошлых версий и сейчас делаю попытку по максимуму нивелировать слабые стороны или, я бы даже сказал, превратить их в сильные стороны....
Был момент, когда я хотел совсем забросить Y6 и перейти на H формулу... Слишком уж казалось не решаемые проблемы меня окружали. Дело в том, что когда я поставил карбоновые пропы разница в реакции на левый и правый разворот стала отличаться в разы, шум от пропов стал тише и мягче, но отсутствие дифференцирующего элемента в схеме управления двигателями лишь усугубила проблему. Нагрузка на верхних стала значительно выше чем у нижних....
При порывах ветра коптер "проваливался", вел себя неустойчиво и непредсказуемо. Изменение настрок PID не помогает.
-----
В чем я вижу решение проблем?
Решено было установить систему контроля за расходами включив в схему датчики силы тока.
Всего их будет три: один - на верхний ряд фронтальной группы моторов; второй - на нижний ряд; и один на всю группу мотов, включая задние.
Почему так?
Я изменил предложенный разработчиками MULTIWII порядок, где верхние фронтальные моторы вращаются по часовой, а нижние против часовой стрелки. Теперь левая фронтальная группа и правая будут как зеркальное отражение, а задняя группа останется без изменения.
Сейчас не будем рассматривать случай с поворотном по оси Z. Если же рассматривать движение по курсу, вбок или зависание, то работа верхней и нижней группы (на мой взгляд) должна работать с одинаковой эффективностью. Под этим я понимаю одинаковую нагрузку на моторы. Зная разницу, я смогу ввести обратную отрицательную связь на верхнюю , самую нагружённую, группу и привести систему к балансу. Как это будет выглядеть вживую пока не знаю. В дороге модули XbeeProS2, которые планирую установить для передачи телеметрической информации. Я также разобраться с протоколом обмена и планирую снимать, передавать и отображать на совмещенном графике данные об ускорениях, углах, расходах и нагрузках с тем, чтобы на их основе разработать наиболее эффективный алгоритм управления двигателями в различных полетных режимах.
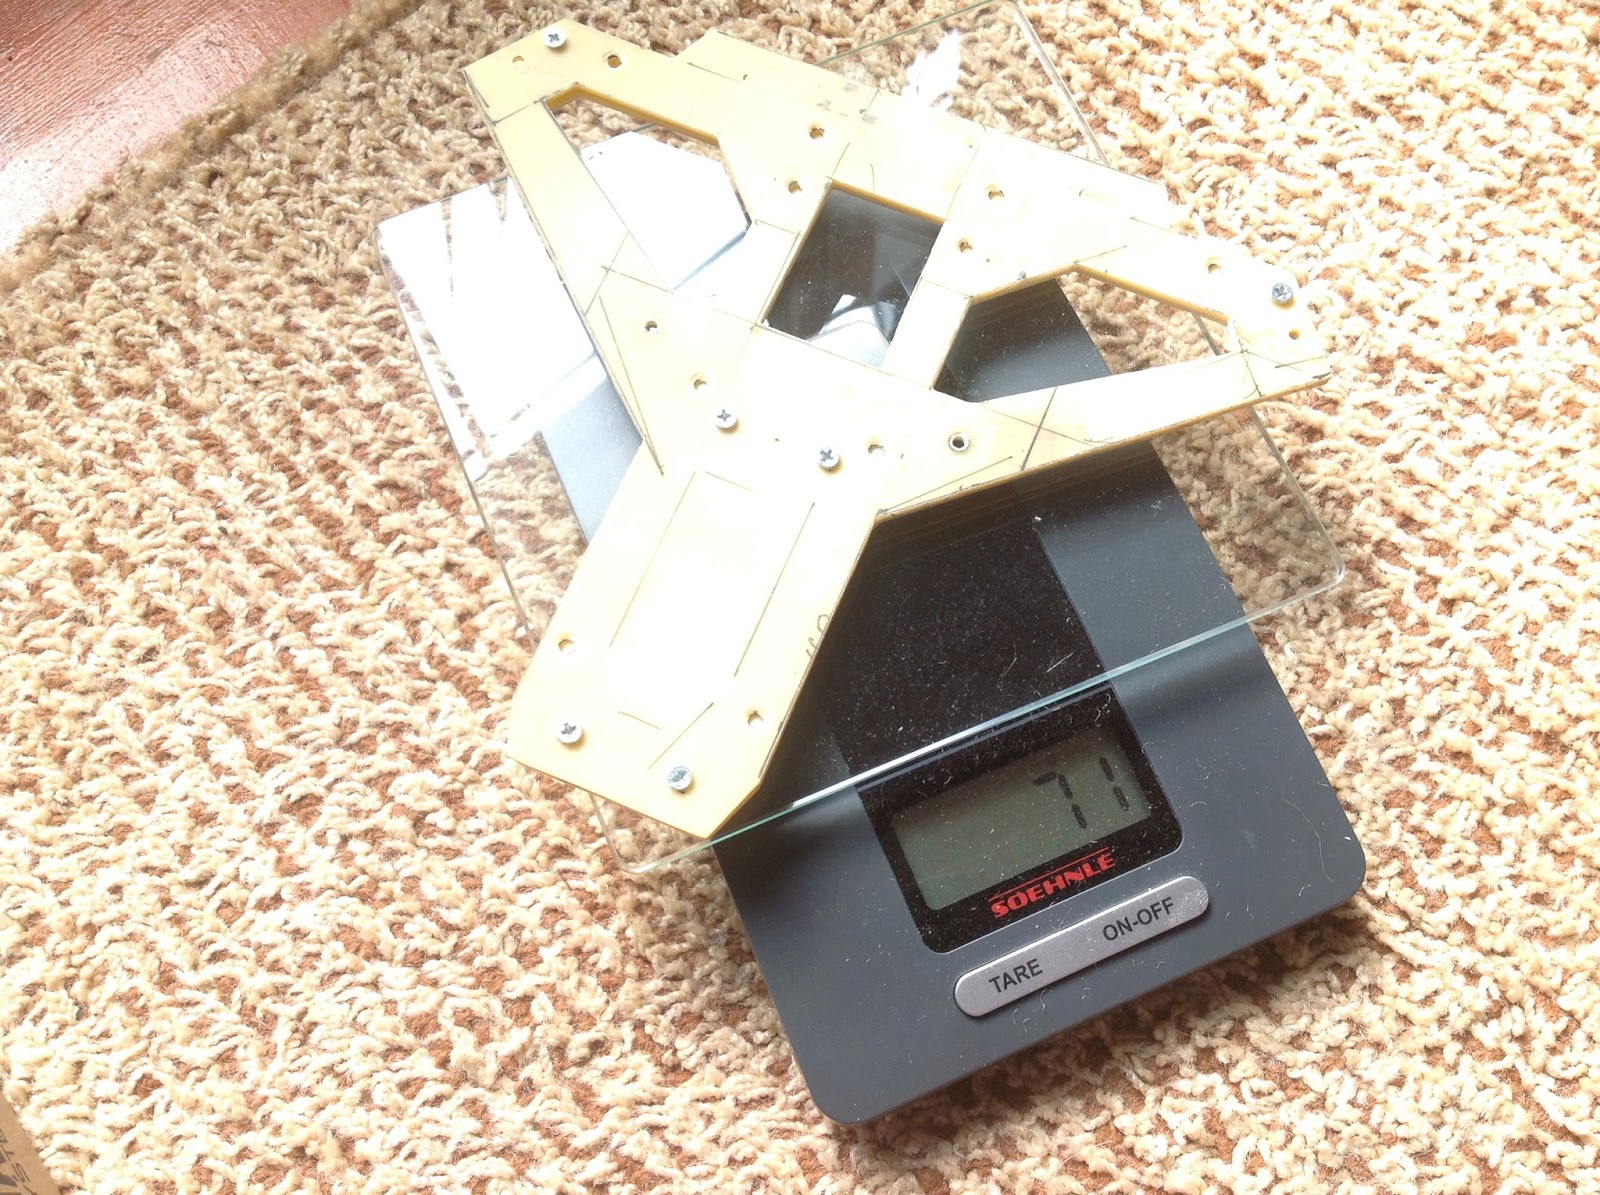
Вот так выглядит модуль датчиков тока.
Вес, правда, около100 грамм, но если учесть, что датчик выполняет еще роль "паука" и рассчитан на 100А, то думаю все нормально.
Продолжение следует.